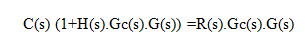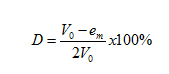Minggu, 04 April 2010

Bikin Tombol Dan Fungsi Menu dengan CVAVR

Ya berhubung masih newbie,, jadinya tutorialnya yang ringan2 saja ya,, harap maklum kerjaan saya Cuma tidur, makan n maen trus.. hehhehehe..
Sekarang saya akan membahas tentang caranya bikin program menu… Kayak HP tu kan kalo mau masuk ke menu utama tinggal pencet tombol yang ada di tengah2 atas itu.. Kecil-kecil hitam manis menarik hati… Loh kok malah ngaco….. hehehhe..
Pertama-tama kita buat dulu rangkaian elektroniknya… Bahan-bahan yang dibutuhkan adalah Push Button bukan push toggles lho… Tau kan bedanya.. Kalu yang toggles bila dipencet sekali ga akan balik ke posisi semula karena adanya suatu penahan atau kancing dan bila dipencet sekali lagi baru balik ke posisi awal,, ya kayak saklar listrik gt lah… Namun kalo push button langsung balik ke posisi awal karena diberi semacam suspensi atau pir. Jumlahnya sesuai yang kita inginkan aja ya.. Tapi ga bisa banyak2 karena satu tombol hanya untuk satu PIN di mikro.. Beda lagi ntar kalo pake keypad.. 8pin aja bisa untuk 16 tombol (menggunakan teknik multiplekser.. {waduh kok inggrisnya njawi,, maklum masih k-gok bahasa inggris n jawa tulen nih}.Belum akan dibahas dulu tentang keyapad, akan dibahas kalau sudah waktuny, kalau ada watu buat bkin artikelnya.. hehehehe).
Supaya programnya ntar ketahuan apakah berjalan sesuai keinginan kita,maka kita tambah indicator. Biar gampang pake LCD 16x2 saja karena pembahasan LCD sudah saya ada di blog ini,, jadi akan mudah dalam latihan tombol menu…
Selanjutnya langsung aja ke pembahasan,, pertama-tama siapin dulu hardwarenya dan softwarenya(cvavr). Untuk hadware kita langsung aja bikin skematiknya seperti gambar berikut :

Tu kan pus button atau switch kaki 4 berjumlah 3 buah,,, dari 4 buah itu yang dipakai Cuma 2 saja,, karena fungsi dari 2 kaki sama dengan pasangannya,, wiring nya salah satu dihubungkan dengan PIN di mikro dan salah satu di VCC atau GND ( apabila VCC berarrti aktif High dan bila GND merupakan aktif Low),, saya sarankan memakai aktif Low karena mikro mempunyai karakteristik lebih cepat memproses logika 0. Dalam skematik tersebut saya juga menggunakan aktif LOW.

Apabila semua sudah siap tinggal sambungin saja ke pin di mikro kemudian tinggal coding.. sama seperti sebelum-sebelumnya :
1. Pertama masuk ke CVAVR dan memulai new project


2. Atur miro apa yang digunakan dan berapa clock yang diguanakan


3. Kemudian inisialisasi LCD masuk ke PORT apa..


4. Dan bikin fungsi PIN yang dihubungkan dengan push button dengan fungsi inputan, karena ntar fungsi pushbutton sebagai pemberi logika (inputan) ke dalam mikronya.. Dan jangan lupa fungsi inputan tersebut diganti dengan P atau pull up karena kita menggunakan push button bukannya T sebagai toggles . seperti gambar berikut :


5. Apabila sudah ke menu file dan pilih generate, save, and exit.. Dan memulai coding
Codingnya sebagai berikut :
Biar mudah kita bikin saja state-state untuk memudahkan pembuatan fungsi menu.
Pertama bikin coding utama seperti ini :


Untuk penjelasan LCD saya anggap sudah bisa jadi saya lewati saja,, langsung aja ke fungsi Menu nya.
Saya rasa program Menu nya sangat mudah dipahami, pasti kalian sudah bisa memahaminya.. Apabila tombol satu dipencet maka akan masuk ke state yang disebutkan dalam program, dan seterusnya.
Karena inisilaisasi variable dalam program masih belum ada maka kita bikin inisialisasinya :
a. tombol satu,dua,dan tiga (melihat dari hadware yang dibuat, kalo saya menggunakan PINC0-2)


b. fungsi dalam state

c. State itu sendiri
Unsigned char state

d. Dan header delay
#include

Selamat Mencoba


READ MORE - Bikin Tombol Dan Fungsi Menu dengan CVAVR

Kamis, 01 April 2010

Sistem Kontrol Open Loop dan Close Loop

1 Sistem Kontrol Open Loop
Open loop control atau kontrol lup terbuka adalah suatu sistem yang keluarannya tidak mempunyai pengaruh terhadap aksi kontrol. Artinya, sistem kontro terbuka keluarannya tidak dapat digunakan sebagai umpan balik dalam masukan

Dari gambar 1 di atas dapat diketahui persamaan untuk sistem lup terbuka :

Dalam suatu sistem kontrol terbuka, keluaran tidak dapat dibandingkan dengan masukan acuan. Jadi, untuk setiap masukan acuan berhubungan dengan operasi tertentu, sebagai akibat ketetapan dari sistem tergantung kalibrasi. Dengan adanya gangguan, system control open loop tidak dapat melaksanakan tugas sesuai yang diharapkan. System control open loop dapat digunakan hanya jika hubungan antara masukan dan keluaran diketahui dan tidak terdapat gangguan internal maupun eksternal.

2 Sistem kontrol lup tertutup (Close Loop)
Sistem kontrol lup tertutup adalah sistem kontrol yang sinyal keluarannya mempunyai pengaruh langsung pada aksi pengontrolan, sistem kontrol lup tertutup juga merupakan sistem kontrol berumpan balik. Sinyal kesalahan penggerak, yang merupakan selisih antara sinyal masukan dan sinyal umpan balik (yang dapat berupa sinyal keluaran atau suatu fungsi sinyal keluaran atau turunannya, diumpankan ke kontroler untuk memperkecil kesalahan dan membuat agar keluaran sistem mendekati harga yang diinginkan. Dengan kata lain, istilah “lup tertutup” berarti menggunakan aksi umpan – balik untuk memperkecil kesalahan sistem.

Dari gambar 2 di atas dapat diketahui persamaan yang digunakan dalam close loop sistem :

Pada Gambar 8.2 menunjukkan hubungan masukan dan keluaran dari sistem kontrol lup tertutup. Jika dalam hal ini manusia bekerja sebagai operator, maka manusia ini akan menjaga sistem agar tetap pada keadaan yang diinginkan, ketika terjadi perubahan pada sistem maka manusia akan melakukan langkah – langkah awal pengaturan sehingga sistem kembali bekerja pada keadaan yang diinginkan.
Dalam hal lain jika kontroler otomatik digunakan untuk menggantikan operator manusia, sistem kontrol tersebut menjadi otomatik, yang biasa disebut sistem kontrol otomatik berumpan balik atau sistem kontrol lup tertutup, sebagai contoh adalah pengaturan temperatur.
Sistem kontrol manual berumpan-balik dalam hal ini manusia bekerja dengan cara yang sama dengan sistem kontrol otomatik. Mata operator adalah analog dengan alat ukur kesalahan, otak analog dengan kontroler otomatik dan otot – ototnya analog dengan akuator. Hal inilah yang membedakan dengan sistem kontrol lup terbuka yang keluarannya tidak berpengaruh pada aksi pengontrolan, dimana keluaran tidak diukur atau diumpan–balikkan untuk dibandingkan dengan masukan.
Sistem kontrol lup tertutup mempunyai kelebihan dari sistem kontrol lup terbuka yaitu penggunaan umpan–balik yang membuat respon sistem relatif kurang peka terhadap gangguan eksternal dan perubahan internal pada parameter sistem dan mudah untuk mendapatkan pengontrolan “Plant” dengan teliti, meskipun sistem lup terbuka mempunyai kelebihan yaitu kestabilan yang tak dimiliki pada sistem lup tertutup, kombinasi keduanya dapat memberikan performansi yang sempurna pada sistem.
READ MORE - Sistem Kontrol Open Loop dan Close Loop

Minggu, 28 Maret 2010

Akses LCD 16x2

Dalam kamus besar bahasa ke wikepedian, arti dari LCD (Liquid Crystal Display atau dapat di bahasa Indonesia-kan sebagai tampilan Kristal Cair )adalah suatu jenis media tampilan yang menggunakan kristal cair sebagai penampil utama.
LCD bisa memunculkan gambar atau tulisan (berwarna juga bisa dong) dikarenakan terdapat banyak sekali titik cahaya (piksel) yang terdiri dari satu buah kristal cair sebagai sebuah titik cahaya. Walau disebut sebagai titik cahaya, namun kristal cair ini tidak memancarkan cahaya sendiri. Sumber cahaya di dalam sebuah perangkat LCD adalah lampu neon berwarna putih di bagian belakang susunan kristal cair tadi.
Titik cahaya yang jumlahnya puluhan ribu bahkan jutaan inilah yang membentuk tampilan citra. Kutub kristal cair yang dilewati arus listrik akan berubah karena pengaruh polarisasi medan magnetik yang timbul dan oleh karenanya akan hanya membiarkan beberapa warna diteruskan sedangkan warna lainnya tersaring.
Dalam menampilkan karakter untuk membantu menginformasikan proses dan control yang terjadi dalam suatu program robot kita sering menggunakan LCD juga. Yang sering digunakan dan paling murah (kira2 50rb kalo beli di glodog) adalah LCD dengan banyak karakter 16x2. Maksudnya semacam fungsi tabel di ms office. 16 menyatakan kolom dan 2 menyatakan baris.
Bila kita beli di pasaran, LCD 16x2 masih kosongan, maksudnya kosongan yaitu butuh driver lagi supaya bisa dikoneksikan dengan system minimum dalam suatu mikrokontroler. Driver yang disebutkan berisi rangkaian pengaman, pengatur tingkat kecerahan backligt maupun data, serta untuk mempermudah pemasangan di mikrokontroler (portable-red). Nih gambar nya :

Dari datasheet akan kita peroleh informasi-informasi seperti ini :
Fungsi pin yang terdapat pada LCD ditunjukkan seperti pada Tabel 1

Konfigurasi pin dari LCD ditunjukkan pada Gambar dibawah ini

Modul LCD memiliki karakteristik sebagai berikut:
• Terdapat 16 x 2 karakter huruf yang bisa ditampilkan.
• Setiap huruf terdiri dari 5x7 dot-matrix cursor.
• Terdapat 192 macam karakter.
• Terdapat 80 x 8 bit display RAM (maksimal 80 karakter).
• Memiliki kemampuan penulisan dengan 8 bit maupun dengan 4 bit.
• Dibangun dengan osilator lokal.
• Satu sumber tegangan 5 volt.
• Otomatis reset saat tegangan dihidupkan.
• Bekerja pada suhu 0oC sampai 55oC.

Bila mau bikin modulnya maka gambar rangkaiannya sebagai berikut :

JP 1 merupakan konektor jantan atau pinhead male (kalo saya seringnya menanmain dengan sisir, ya dari bentuk mirip dengan sisir sih) yang dhubungan langsung dengan LCD, dan JP2 merupakan pin head male yang nantinya akan dihubungkan ke Pin di system minimum suatu mikrokontroler. So pasti pake kabel yang ujung dari kabel itu dipasang pin head yang female. D2 merupakan dioada, fungsinya sebagai pengaman LCD saja kalo-kalo kebalik dalam pemasangan kutub positif negatifnya. R3 dan R4 merupakan potensio (trimpot) yang funsinya sebagai pengatur level kecerahan data dan backligt yang tadi dibahas diawal.
Nih gambar dibawah tu yang disebut pin head.. Yang hitam female, dan yang besi putih(tembaga) male.


Apabila modul sudah jadi tinggal pemrograman ke mikrokontroler. Saya menggunakan CVAVR dalam pemrogramannya. Langkah-langkahnya :
1. Buka program CVAVR trus New Project


2. Pilih jenis Chip yang kamu pake dan clock yang kamu gunakan.


3. Pilih Tab LCD trus pilih LCD PORT berapa yang kamu sambungkan ke modul LCD mu


4. Masuk ke tab file(posisi di pojok kiri atas) pilih generate,save,and exit.. Dan simpanlah di suatu folder. Berhubung file yang disimpan ada tiga, jangan lupa dikasih nama yang sama.
5. Tinggal menggunakan bahasa pemrograman C biasanya.. Kalo belum bisa belajar dulu ya.. Ane juga ga begitu bisa kok.. hahahhaha…
Contoh yang mudahnya aja :
lcd_gotoxy(k,b); yaitu menunjukan lokasi karakter yang muncul di LCD itu ntar lokasi k(kolom) berapa dan b(baris) berapa
lcd_putsf("xxxxxxxxxx"); yaitu untuk menampilkan karakter yang sama dengan apa yang kita tuliskan dalam tanda petik tersebut..

Sekian
READ MORE - Akses LCD 16x2

Kamis, 25 Maret 2010

Cara Nyablon PCB

Cara nyablon PCB yang murah meriah dengan menggunakan kertas transparan atau memakai kalender bekas, selain biayanya sangat murah, hasilnya juga tidak kalah menarik dan rapi dibanding dengan cara menggunakan media Transfer Paper (original) yang harganya lumayan mahal atau Sablon dll yang barangkali akan lebih rumit.Sebagian besar kawan-kawan mungkin sudah tidak asing lagi dengan metode ini, namun bagi yang lain tidak ada salahnya untuk dijadikan sebagai alternatif.
Tips ini saya dapatkan dari senior2 ane dikampus dan sudah saya coba beberapa model, termasuk double layer juga sangat memungkinkan dan ternyata tidak terlalu jelek hasilnya.
Bahan-bahan dan peralatan yang harus disiapkan adalah :
1. Printer Laser Jet (harus Tinta Toner) jika tidak ada bisa pakai mesin Foto Copy Laser.
2. Kertas bekas Kalender dinding yang masih baik (tidak kusut/lecek) atau kertas transparan
3. Papan PCB (yang janagn yang tipis2 amet)
4. Kertas Ampelas halus
5. Setrika listrik
6. Ferric Cloride (FeCl)
7. Bor PCB
8. Kikir (halus)
9. Pisau (Cutter)
10. Penggaris (stainless steel)
11. Spidol kecil permanent (yang lancip ujungnya)
12. Komputer + Software PCB
Langkah-langkahnya sebagai berikut :
• Gambar saya buat dengan software bisa menggunakan eagle,protel maupun orchad, selanjutnya di print di kertas kalender atau kertas transparan.
• Jangan lupa kertas bekas Kalender yang bakal dipakai untuk ngeprint tentunya disisi yang masih kosong, usahakan kertas kalender dipilih yang masih bersih.
• Jika ga punya print laser maka print dulu ke kertas biasa ntar baru difotocopy ke kertas kalender ataupun kertas bekas Mencetak langsung dengan Printer akan lebih baik hasilnya.
• Setelah ter-print ke kertas kalender dan memastikan tidak ada trace yang putus, guntinglah gambar PCB tersebut kira-kira 2-3mm diluar garis gambar.
• Potong PCB dengan pisau Cutter seukuran gambar PCB yang baru saja di-print, lalu kikir bagian tepi PCB agar tidak menonjol..sampai permukaanya rata dan tidak tajam.
• Ampelas seluruh permukaan PCB sambil dibasahi dengan air, lakukan proses pengampelasan dengan cara memutar searah jarum jam sampai bersih, lalu keringkan.
Lakukan pemolesan dengan kertas ampelas dengan gerakan searah jarum jam, sambil disiram air sampai permukaan PCB bersih.
Usahakan bekas goresan ampelas tidak begitu nampak yang menandakan pemolesan berjalan
dengan “baik”.
1. Untuk pemakaian kertas kalender (hasil lumayan namun lebih lama) :
Pertama panaskan dulu etrika, jgn putar sampai penuh,,,Posisikan gambar PCB diatas papan PCB, trace PCB (tinta Toner) menghadap ke papan PCB (tembaga)...
Posisi gambar menghadap ke PCB, dan usahakan permukaan meja setrika rata Kertas kalender ditutup dgn kertas polos atau kertas biasa, agar Text yg ada di kalender tidak menempel ke permukaan Setrika... Tekan Setrika agak kuat diatas kertas kalender yang sudah dilapisi dgn kertas tadi ampe kira-kira 30 detik sampai gambar menempel ke papan PCB dan lakukan penggosokan secara merata ke permukaan yg lain... Waktu yang diperlukan selama proses setrika +/- 3 menit, jangan sampai lebih dari 4 menit karena jika terlalu lama biasanya gambar akan melebar/pudar... Setelah kertas kalender menempel ke PCB lalu dinginkan papan PCB dengan cara diangin- anginkan, jangan sekali-kali langsung direndam ke air atau diblow dengan udara
dingin / AC, gambar (toner) bisa terkelupas sewaktu masuk pada proses selanjutnya,,,, Jika sudah benar-benar dingin, rendam papan PCB ke dalam air selama +/- 15 s/d 30 menit, tergantung dari tebal/tipisnya kertas kalender, hingga kertas kalender nampak jadi bubur kertas... Kupas kertas kalender pelan-pelan dengan tangan sampai bersih, lalu,,,,,
sedikit-demi sedikit bersihkan sisa-sisa kertas yang masih nempel dengan bantuan
Sikat Gigi bekas, terutama kertas yang nempel pada bagian lubang/pads komponen dan diantara traces sampai bersih... Jika terdapat trace yang terkelupas/putus, gunakan Spidol permanent untuk
membantu menyambungnya... Pad / trace yang terkelupas, digambar ulang dgn spidol
2. Kertas Transparan (lebih cepat coy)
Panaskan Strika boleh samapai ful... tempelken kertas transparan pada PCB dengan tepat...
Tekan Strika agak kuat ke mika (g usah dilapisi kertas ga pa2, tetapi biar strika ga cepet rusak perlu dilapisi kertas lagi) diamkan ampe lima menit,, kemudian gesek-gesek gosok-gosok permukaan kertas ampe tangan kita pegal-pegal.. so pasti capek..... Cek pinggir-pinggir kertas apakah sablon sudah nempel di PCB.. Kalo udah maka diamkan lagi setrika diatas kertas transparan ampe hampir setengah jam.. Dan langsung rendam PCB ke dalam air ampe dingin.. setelah itu perlahan-perlahan copot kertas transparannya dari PCB.. Bila ada beberapa yang masih terputus maka sambungkan secara manual dengan spidol permanen tadi..
Langkah selanjutnya untuk kedua cara tersebut :
• Masukkan Ferric Cloride secukupnya ke dalam “nampan plastic” yg tidak dipakai atau
tupperware made in indonesia,, biar produk Indonesia laku lah.. hahahah, Ferric Cloride paling tidak 1 (bungkus), dan masukkan air panas/hangat secukupnya, sampai seluruhnya lebur dengan air, jangan lupa penutup hidung (masker) dan sarung tangan plastic/karet biar aman.. Tapi kalau mau kutekan warna emas juga boleh kok nyelupin tangannya ke dalam FeCl.. hehehe
• Masukkan papan PCB kedalam larutan Ferric Cloride tadi, dan agar prosesnya lebih
cepat, bantu dengan cara mengocok-kocok nampan, awass tumpah…
• Sambil diamati jika papan PCB sudah seluruhnya lebur, maksudnya tembaga yang tidak tertutup oleh gambar/toner, maka angkat papan PCB dan bersihkan dengan air yang mengalir (air kran).
• Untuk membersihkan gambar/toner, gosokan ampelas pelan-pelan sambil disiram air kran sampai benar-benar bersih.
• Periksa kembali apakah terdapat trace yang putus.
• Bor papan PCB dengan mata Bor ukuran 0,8mm s/d 1mm.
• Bersihkan papan PCB, lalu mulailah menyolder.
• Setelah komponen tersolder seluruhnya, lakukan pengetesan, jika semuanya sudah berfungsi dengan baik, segera lakukan penyemprotan papan PCB dengan Lacquer produk PYLOX Clear128 atau produk “rj” (Acrylic Epoxy Spray Paint). Tujuanya agar papan PCB tidak mudah Oxidasi dan tampak mengkilap terus, syukur2 kalau ada PCB Varnis sebelum di Lacquer, hasilnya akan lebih menarik.
• Proses pengeringan selama +/- 10menit… mulailah merakit dan SELESAI sudah.
• Waktu yang dibutuhkan mulai dari proses Nge-Print sampai selesai Pelarutan (Etching)+/- 30 menit.
READ MORE - Cara Nyablon PCB

Gigi Reduksi

Dalam peranan Robotika, gigi reduksi sangat diperluka kareana dengan gigi reduksi akan menambah torsi motor sehingga memudahkan dalam pengontrolan motor tersebut.

Gigi kecil berfungsi sebagai pengemudi (driver) yg melakukan upaya (effort), dan gigi besar berfungsi sebagai terkemudi (driven) yg menjadi beban (load). Jadi, angka pertama adalah dalam rasio adalah gigi kecil yg menerima daya dari mesin. Gigi besar berputar 1 x. Jadi, dalam praktek, gigi besar lebih lambat daripada gigi kecil. Jika ada gigi ketiga yg lebih besar lagi dgn 90 gigi, sehingga rasio gigi kedua dan ketiga adalah 45 : 90 atau 1 : 2 atau 1/2, maka berarti reduksi total adalah 1/3 x 1/2 = 1/6, dimana untuk 1 x kali putaran gigi terkecil, gigi terbesar berputar 1/6 x.


Karena banyaknya gigi pada satu gigi sebanding dengan keliling (circumference, c) atau perimeter gigi , dimana makin besar gigi makin banyak giginya, maka rasio gigi juga bisa dinyatakan sebagai rasio perimeter, atau rasio diameter, atau rasio radius, dari dua gigi .

GR = gt1 / gt2 = c1 / c2 = pi.d1 / pi.d2 = d1 / d2 = 2.r1 / 2.r2 = r1 / r2
dimana,
GR, gear ratio | rasio gigi
gt, gear|sprocket teeth | gigi
c, perimeter | keliling gigi
d, diameter gigi
r, radius | jejari gigi

Masing-masing gigi memiliki titik kontak, dimana pada titik kontak tiap 2 gigi kelajuan gerak gigi adalah sama, sehingga

v1 = v2
w1 . r1 = w2 . r2
w1 / w2 = r2 / r1 atau w2 / wi = r1 / r2

GR = r1 / r2 = w2 / w1 = v2 / v1

dimana,
v, linier velocity | velositas linier atau kecepatan lurus, dlm meter per detik (m/s, mps).
w, angular velocity | velositas angular atau kecepatan putar, dlm derajat per detik (degree per second, deg/s).

Jadi, dapat disimpulkan bahwa rasio gigi pasangan gigi adalah sebanding dengan perimeter, diameter, dan radius, dan berbanding terbalik dgn kelajuan putarnya
Meski demikian, dengan menghitung banyak gigi pada masing-masing gigi diperoleh rasio tepat, terlepas dari variasi kesalahan pengukuran radius, diameter, atau perimeter. Selama sepasang gigi bersinggungan atau terkopel, putaran pasangan ini selalu tetap. Sehingga, sebagai contoh, pasangan gigi dapat digunakan untuk mengkonstruksi jam mekanik, dimana menit bergerak tepat 12 x lebih cepat daripada jam, dan begitu pula detik tehadap menit.
READ MORE - Gigi Reduksi

H – Bridge Motor Driver

H-Bridge atau yang diterjemahkan sebagai “Jembatan H”, adalah sebuah rangkaian dimana motor menjadi titik tengahnya dengan dua jalur yang bisa dibuka tutup untuk melewatkan arus pada motor tersebut, persis seperti huruf “H” (dengan motor berada pada garis horizontal).

Gambar 1 H-Bridge Motor Driver

Dua terminal motor a dan b dikontrol oleh 4 saklar (1 s/d 4). Ketika saklar satu dan dua diaktifkan (saklar 3 dan 4 dalam keadaan off), maka terminal motor a akan mendapatkan tegangan (+) dan terminal b akan terhubung ke ground (-), hal ini menyebabkan motor bergerak maju (atau searah jarum jam)

Gambar 2 H-Bridge Motor Driver ketika motor bergerak maju

Sedangkan sebaliknya, bila saklar 1 dan 2 dalam keadaan off, saklar 3 dan 4 dalam keadaan aktif, maka terminal a akan terhubung ke ground (-) dan terminal b akan mendapatkan tegangan (+), dan tentunya hal ini dapat menyebabkan motor berubah arah putarnya, menjadi bergerak mundur (atau berlawanan dengan arah jarum jam)

Gambar 3 H-Bridge Motor Driver ketika motor bergerak mundur

Untuk mengimplementasikan H-Bridge ini, tidak bisa langsung dihuhubungkan ke output yang diambil dari pin I/O mikrokontroler. Sebab output dari mikrokontroler hanya mempunyai daya yang sangat kecil. Sedangkan untuk motor sendiri, kadang-kadang membutuhkan daya yang tidak kecil (misalnya 200 mA, 1 A atau bahkan lebih). Jika kita memaksakan menghubungkan output digital dari mikrokontroler langsung ke motor, bisa jadi merusak mikrokontroler itu sendiri. Oleh karena itu membutuhkan sebuah rangkaian penguat yang dapat dikontrol dari input digital. Dan tentunya chip (IC) yang mengakomodasi keperluan ini telah ada. H-Bridge driver. Salah satu tipenya kita bisa menggunakan L293D (untuk mengendalikan arus rata-rata 600 mA) atau LMD18200 (untuk mengendalikan arus 3A, tegangan sampai 55V).
Arsitektur dari half H-Bridge ini sebenarnya terdiri dari 2 amplifier, seperti terlihat pada gambar:


Gambar 4 Arsitektur Half H-Bridge
READ MORE - H – Bridge Motor Driver

PWM (Pulse Width Modulation)

PWM modulator menghasilkan sinyal DC yang terpotong-potong, sehingga nampak seperti sinyal square (kotak) dengan duty cycle yang proporsional dengan tegangan input yang diberikan. Putaran motor DC dapat diatur dengan mengatur tegangan DC input atau dengan cara PWM (Pulse Width Modulator). Voltage driver akan menghasilkan tegangan yang sama dengan inputnya, PWM akan menghasilkan pulsa denga duty cycle yang sesuai dengan sinyal DC inputnya.
PWM (Pulse width modulator) adalah suatu cara modulasi, dimana gelombang pembawa yang digunakan terdiri dari pulsa-pulsa segi empat yang berulang-ulang, dengan lebar pulsa yang dapat diubah-ubah oleh amplitudo dari sinyal informasi.
PWM dipergunakan dalam pengaturan tegangan, tegangan beban diatur dengan cara mengatur duty cycle dari gelombang kotak yang disupplykan ke basis dari switching transistor.
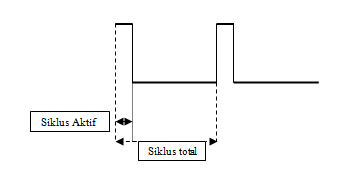
Untuk mengukur duty cycle dapat digunakan rumus :
Hal ini dapat diamati dari tampilan Duty Cycle pada osiloskop sebagai berikut:

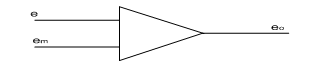
Prinsip dasar PWM ditunjukkan pada Blok sederhana PWM berikut:


PWM diperoleh dengan mengumpankan sinyal segitiga e(t) dan sinyal modulasi em(t) kesebuah komparator. Lebar pulsa dari sinyal menggambarkan informasi atau besar sinyal dari modulasi.
Bila sinyal segitiga e(t) lebih besar dari em(t) maka keluaran komparator e0=Vo yang merupakan nilai dari saturasi komparator. Bula e(t) kurang dari em(t) maka keluarannya e0=-Vo.
Bila em(t)=0, lebar pulsa sama dengan siklus kerja yang berubah secara linear terhadap em(t) dan besarnya akan mencapai 50%. Besarnya siklus kerja dirumuskan :
READ MORE - PWM (Pulse Width Modulation)